繁
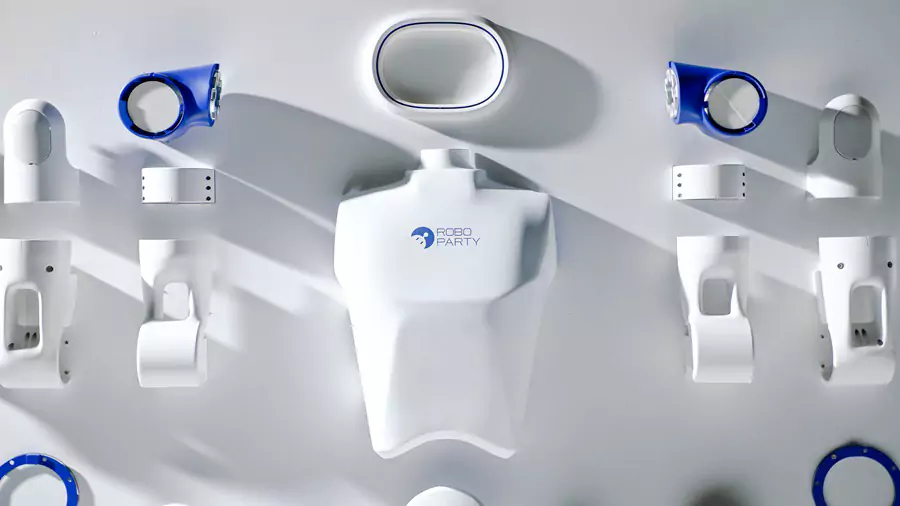
人形机器人硬件、运动控制技术、机器人软件及开放开发工具厂商 RoboParty 近日宣布,推出全栈开源人形机器人 RP1(ROBOTO 01)。
RP1 面向高阶机器人研究与具身智能开发。软硬件均开放,研究者可自定义系统、集成自有算法,并在真机上验证新方案。
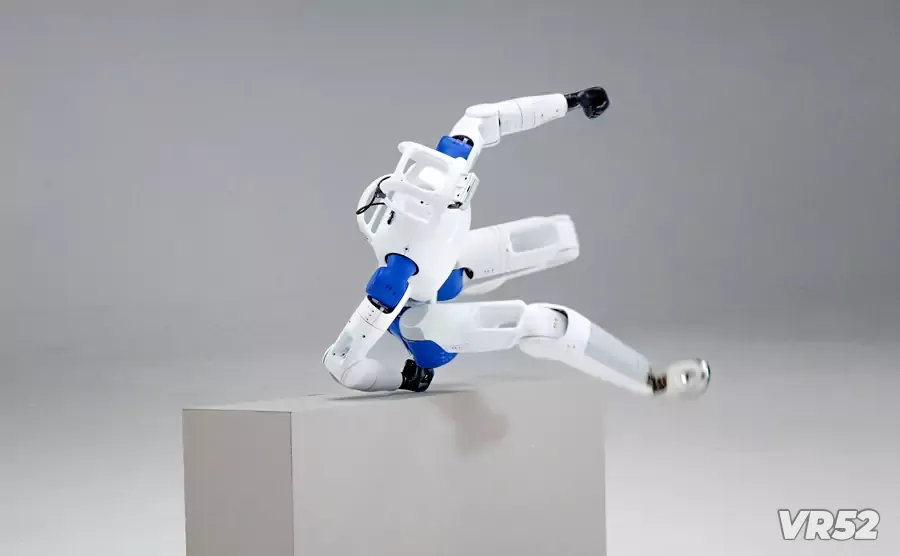
RP1 目前支持连续行走、抗外部扰动恢复、跌倒后起身以及人类动作跟踪等基础运动能力。这些能力为具身 AI 模型开发提供了基础,也减少了团队反复开发底层运动技能的工作量。
RP1 具备全身控制(WBC)能力,可协调手臂、躯干与腿部,支持动态动作跟踪与姿态调整;同时配套 VR 遥操作、数据采集与回放、动作重定向等工具。RP1 集成了 RoboParty 自研的 PartyOS 具身智能系统、UFO 无监督强化学习框架与 MimicLite 动作模仿技术,支持运动技能学习、控制策略开发及更高层应用。此外还提供开放工具链,覆盖数据采集、仿真训练、真机部署与实验验证。
标准版 RP1 身高约 1.3 米,具备 24 个驱动自由度,支持步态、平衡控制及从仿真到真机迁移的研究。Pro 版为 30 个驱动自由度,含 2 自由度颈部与两条 7 自由度手臂,支持端到端策略、人机交互及具身 AI 数据采集研究。上述自由度数量不包含灵巧手。可更换的头部模块与腕部末端执行器支持多种配置,包括自研的 RP Hand 灵巧手。
RP1 开放机器人本体设计,以及自研 ROMOMO 关节执行器模块的技术资源,并提供技术文档与研究资料。这些资源共同构成了一个开放开发生态,涵盖机械结构、执行器、运动控制、仿真环境、SDK 与训练工具。
RP1 的底层驱动与控制算法同样完全开源,软件栈延伸至固件、开发工具、仿真资源与机器人学习框架。RoboParty 指出,当机器人无法准确执行预设动作时,问题可能出在模型、控制策略、执行器响应或机械结构上;开放的开发生态能让研究者跨这些层级定位问题,并协同优化。
RoboParty 创始人黄翊表示,具身 AI 的未来不应由少数封闭系统定义;RP1 开放的不只是代码,更希望让研究者真正理解、修改并持续推进机器人能力。当更多团队能在共享的技术底座上创新,整个行业才能走得更远。
RP1 延续了 RoboParty 在 2026 年 1 月启动的 RPO 开源项目思路。该项目已公开机械与电气设计资源,以及训练与部署资料,目前 GitHub 星标数已超过 2600。

VR52网成立于2015年,平台提供VR头显、AR眼镜、配件外设、厂商、测评、行业资讯、游戏与应用、展会活动等。